一、引言:工业检测正在面临哪些新的挑战?
在工业自动化生产过程中,接近传感器是一类非常常见的检测设备,主要用于判断物体是否到达指定位置、是否进入某个检测区域,以及设备运行过程中是否存在目标物。
传统接近传感器包括电感式、电容式、光电式和超声波式等。这些产品已经广泛应用于自动化生产线、输送设备、机械定位和物料检测等领域。
但是,随着工业生产环境日趋复杂,传统传感器在一些特殊应用中逐渐暴露出局限性。
例如:
高粉尘环境: 粉尘容易附着在光学窗口上,影响光电传感器的检测。
高水蒸气环境: 水雾、蒸汽和冷凝水可能影响光学检测,也可能造成传感器表面污染。
高温环境: 普通传感器长期暴露在高温区域,可能造成电子元件和密封结构损坏。
玻璃隔离环境: 当检测区域存在玻璃、陶瓷或塑料隔离窗口时,传统接近传感器往往难以隔着隔离层检测。
深色及黑色物体: 光电传感器在检测黑色橡胶、黑色塑料、深色煤炭等低反射率目标时,可能出现检测距离缩短或检测不稳定。
粉末及散料检测: 粉末、颗粒、煤炭、矿石等物料形态复杂,表面不规则,传统接近传感器可能难以稳定判断物料是否存在。
针对这些问题,毫米波雷达接近传感器提供了一种新的技术方案。
它利用毫米波电磁波进行非接触式检测,不依赖可见光,可以测量不同颜色、不同形态的目标物,并且在适当的材料和结构条件下,能够穿过非金属隔离窗口,实现对内部目标物的检测。
其核心价值在于:
不依赖目标物的颜色和可见光反射特性,在复杂工业环境中实现非接触式距离测量和接近状态判断。
二、毫米波雷达接近传感器的基本工作原理
毫米波雷达接近传感器与传统接近开关最大的区别,在于它首先获得的是目标物的实际距离,而不是直接输出一个有无状态。
其工作过程主要包括:
雷达向检测区域发射毫米波电磁波。
电磁波遇到目标物后产生反射。
雷达接收目标物反射回来的电磁波。
通过回波信号处理,计算目标物与雷达之间的距离。
将实际测量距离与预设动作距离进行比较。
达到设定条件后,输出开关量信号。
三、毫米波雷达在高粉尘环境中的应用优势
1. 传统传感器面临的问题
光电传感器主要依靠光线传播和反射进行检测。
当空气中存在大量粉尘时,光线会受到颗粒物散射和遮挡,导致接收光强下降。同时,粉尘附着在光学镜片表面,也会降低透光率,最终造成误报警或漏检。
在煤炭输送、水泥生产、矿石破碎和粉体加工等场景中,这类问题比较常见。
2. 毫米波雷达为什么更适合粉尘环境?
毫米波的波长通常为毫米量级,与可见光相比,其波长更长。
当粉尘颗粒尺寸远小于雷达波长时,单个颗粒对毫米波的散射通常较弱。因此,在很多高粉尘环境中,毫米波能够保持较好的传播能力。
主要优势包括:
不依赖可见光,不容易因为粉尘遮挡而完全失去目标。
不需要接收可见光判断目标物,避免光学窗口透光率下降带来的问题。
在适当的粉尘浓度和传播距离下,可以检测粉尘后方的目标物。
可以通过密闭安装结构减少粉尘直接接触雷达本体。
典型应用包括:
煤炭输送带上的物料有无检测。
水泥生产线中的设备到位检测。
矿石破碎及筛分设备的物料接近检测。
粉体输送设备中的物料状态判断。
需要指出的是,毫米波并非完全不受粉尘影响。当粉尘颗粒较大、浓度极高或传播距离较长时,仍然可能产生散射和衰减。
四、毫米波雷达在水蒸气环境中的应用优势
1. 水蒸气与液态水雾不是一回事
水蒸气是气态水分子,而雾滴、蒸汽冷凝水则是液态水。
二者对毫米波传播的影响存在明显区别。
一般而言,在合适的毫米波频段,普通湿空气中的水蒸气对短距离雷达测量的影响相对有限。
但当空气中存在大量悬浮液态水滴时,电磁波会产生额外的散射和吸收,信号衰减可能明显增加。
此外,水蒸气在传感器表面或隔离窗口上形成冷凝水膜,也会对雷达信号造成影响。
2. 毫米波雷达的应用优势
与光电传感器相比,毫米波雷达不依赖可见光,因此不会因为水雾降低能见度而直接失去目标检测能力。
适合研究的应用包括:
蒸汽管道附近的设备位置检测。
烘干设备内部物料有无检测。
高湿度环境下的输送设备检测。
清洗设备及水雾环境中的机械位置检测。
对于高浓度蒸汽、持续喷淋以及窗口严重结露的场景,建议采用密闭安装、窗口加热或吹扫等措施。
五、毫米波雷达在高温环境中的应用优势
1. 传统传感器面临的问题
在工业窑炉、烧结设备、热处理设备和高温物料输送区域,传感器可能面临:
长时间高温造成电子元器件性能下降。
高温影响传感器内部电路和密封材料。
热辐射可能对光学检测设备产生干扰。
直接安装在高温设备附近,维护和更换困难。
2. 毫米波雷达如何实现高温隔离检测?
毫米波雷达可以将雷达本体安装在远离高温区域的位置,通过金属测量管和末端透波窗口,将电磁波引导至高温检测区域。
典型结构如下:
毫米波雷达 → 隔热测量管 → 透波窗口 → 高温检测区域 → 目标物
其中:
毫米波雷达安装在相对安全的低温区域。
测量管用于形成相对固定的检测通道。
末端玻璃或其他透波材料用于隔离高温气体及粉尘。
雷达通过透波窗口检测内部目标物。
这种结构能够避免雷达直接暴露于高温环境中,降低传感器的热负荷。
需要强调的是,毫米波雷达本身并不意味着可以耐受高温。其高温应用优势主要来自远距离安装和物理隔离设计。
六、毫米波雷达检测深色、黑色物体及材料的优势
这是毫米波雷达相较于传统光电传感器非常值得关注的一项优势。
1. 为什么传统光电传感器检测黑色物体比较困难?
光电传感器通常通过发射可见光或近红外光,并接收目标物反射回来的光线进行检测。
不同物体对光线的吸收和反射能力存在明显差异。
例如:
白色物体通常具有较高的光反射率。
黑色橡胶、黑色塑料通常具有较低的光反射率。
深色煤炭、焦炭等物料表面可能吸收较多光能。
表面粗糙、颜色不均匀的物体,其光学反射特性可能存在较大差异。
当目标物的光学反射率较低时,光电传感器接收到的反射光可能不足,从而造成检测距离缩短、检测不稳定甚至无法识别。
在一些工业现场,检测对象本身就是黑色或深色材料,例如煤炭、焦炭、黑色橡胶、塑料颗粒等,这使得光电检测面临一定挑战。
2. 毫米波雷达为什么不受颜色影响?
毫米波雷达检测物体的依据不是可见光反射,而是电磁波在目标物表面及内部介质中产生的反射。
目标物对毫米波的反射能力主要与以下因素有关:
材料的介电常数。
材料的介电损耗。
表面粗糙度及几何结构。
目标物尺寸与雷达波长的关系。
雷达波的入射角度。
目标物含水量及内部结构。
因此,黑色和白色物体即使在可见光条件下具有完全不同的反射特性,也不意味着它们对毫米波具有相同的差异。需要注意,毫米波不受颜色影响,并不代表所有黑色材料都具有良好的雷达反射能力。不同材料的介电特性、表面形态及尺寸仍然会影响回波强度。
3. 典型应用场景
煤炭及焦炭输送
在煤炭输送带上,煤炭通常呈黑色,且存在粒径变化、表面凹凸和粉尘等情况。毫米波雷达可以通过距离测量判断煤层是否存在,以及物料是否进入指定检测区域。
黑色橡胶及塑料制品
在橡胶制品、塑料制品生产线上,可以利用毫米波雷达检测黑色工件是否到位,避免传统光电传感器因颜色变化产生误判。
石墨等深色工业材料
在焦化、冶金及工业制品加工过程中,可以针对深色物体进行非接触式接近检测,减少对目标物光学反射特性的依赖。
七、毫米波雷达检测粉末及散料的应用优势
除了检测单个物体,毫米波雷达还具有检测粉末、颗粒和散料的潜力。
这是毫米波接近传感器区别于传统电感式和普通光电式接近开关的另一项重要应用价值。
1. 为什么粉末及散料检测具有挑战性?
工业生产中的粉末和散料具有明显不同于规则固体物体的特点:
颗粒大小不一,物料表面不规则。
物料堆积形态不断变化。
不同物料的介电特性存在差异。
粉末容易形成悬浮粉尘。
物料含水量变化会影响其电磁特性。
物料可能粘附在设备内壁,造成残留。
传统电感式接近传感器主要针对金属目标,无法直接检测普通非金属粉末。
电容式接近传感器虽然能够检测粉末,但检测结果容易受到含水量、堆积密度、安装距离及环境变化影响。
2. 毫米波雷达如何检测粉末和散料?
毫米波雷达通过测量物料表面的反射回波,获得物料表面与雷达之间的距离。
当物料进入检测区域时,雷达可以检测到物料表面位置的变化,并据此判断是否有料。
例如:
当检测区域为空时,雷达测量到设备底板或远端背景。
当粉末进入检测区域时,雷达检测到新的物料表面回波。
当物料逐渐堆积时,测量距离逐渐缩短。
当物料被排空时,测量距离重新增大。
通过设置距离阈值,即可实现粉末或散料的有无检测。
其检测逻辑可以概括为:
背景距离识别 → 物料回波识别 → 距离变化判断 → 有料/无料开关量输出。
3. 典型应用场景
| 行业 | 物料 | 具体检测需求 |
|---|---|---|
| 锂电池材料 | 正极材料粉末、石墨粉 | 料斗有料、无料及卸料完成检测 |
| 水泥行业 | 水泥粉、矿粉 | 下料状态、料位接近检测 |
| 煤炭行业 | 煤粉、焦炭 | 料流及堵料状态检测 |
| 粮食加工 | 谷物、面粉 | 输送及料仓有料检测 |
| 化工行业 | 塑料颗粒、化工粉末 | 料斗及输送管道物料检测 |
| 冶金行业 | 矿粉、烧结矿 | 下料口堵料及物料状态检测 |
| 建材行业 | 石英砂、铸造砂 | 输送带物料有无及料层变化检测 |
4. 与传统检测方式相比的特点
毫米波雷达的一个重要特点是:它能够在检测物料有无的同时,进一步获得物料表面的实际距离。
因此,它不仅可以作为一个简单的料位开关,还可以进一步扩展为:
物料有无检测。
料位变化检测。
物料堆积趋势检测。
下料中断判断。
堵料趋势监测。
对于有更高需求的应用,还可以结合连续距离变化和回波强度,分析物料流动状态。
需要说明的是,粉末和散料的检测能力取决于颗粒尺寸、堆积密度、含水量、料层厚度和材料介电特性。特别是薄层干粉、低密度粉末及细小颗粒,可能出现回波较弱或背景金属反射占优的问题,需要通过天线、安装角度和信号处理算法进行优化。
八、毫米波雷达透过玻璃等非金属材料检测
这是毫米波雷达接近传感器区别于传统接近传感器的一项重要应用优势。
1. 为什么毫米波能够穿透部分玻璃和塑料?
电磁波在不同材料中的传播能力,主要取决于材料的介电常数、介质损耗、厚度以及电磁波入射角度。
对于金属材料,内部自由电子会对电磁波产生强烈反射,因此普通金属板通常无法作为毫米波透射窗口。
而玻璃、塑料、陶瓷及部分复合材料属于介质材料。在适当的材料和厚度条件下,毫米波可以进入材料内部并继续传播。
当电磁波穿过隔离窗口后,遇到后方目标物,仍然可以产生反射回波,再通过窗口返回雷达。
因此,雷达可以在不直接接触目标物的情况下,完成隔离区域内的距离检测。
2. 典型检测结构
雷达本体 → 金属安装法兰 → 测量管 → 玻璃隔离窗口 → 检测目标
这种结构有几个优点:
雷达与高温区域物理隔离。
雷达不直接暴露于粉尘、蒸汽和腐蚀性环境。
不需要在高温设备内部安装电子传感器。
可以通过更换透波窗口适应不同工艺环境。
3. 玻璃窗口是否都会透过毫米波?
并不是。
玻璃的种类、厚度、介电常数、损耗角正切及表面镀膜都会影响毫米波透射性能。
尤其需要注意:
普通玻璃可能产生明显的界面反射。
玻璃厚度不合适时,可能产生多重反射和干涉。
Low-E低辐射镀膜玻璃可能含有导电金属薄层,导致毫米波透射性能明显下降。
窗口表面存在水膜、粉尘或结露,也可能影响测量。
因此,实际产品应针对具体玻璃材料、厚度和工作频率进行透射损耗测试。
九、产品开发及应用时需要重点考虑的问题
毫米波雷达具有上述优势,但要真正形成稳定可靠的工业接近传感器,还需要解决以下问题:
检测距离及盲区: 根据实际应用确定最小检测距离和动作距离。
多目标识别: 金属设备结构、管壁和目标物可能同时产生回波,需要合理选择有效目标。
材料适应性: 针对不同颜色、不同材质、不同粒径的目标物建立检测参数。
粉末和散料检测: 重点验证薄料层、低密度粉末、含水量变化及不同颗粒尺寸下的回波稳定性。
窗口透射损耗: 针对不同玻璃、陶瓷及塑料材料进行测试,建立窗口损耗和测距补偿参数。
异常回波处理: 对无峰、多峰、二次反射及远端金属干扰进行识别和过滤。
环境适应性: 对粉尘、水雾、冷凝水及温度变化进行长期可靠性测试。
开关量控制: 设计动作距离、释放距离、启动延时、释放延时和异常状态处理机制。
最终,产品不应仅仅实现距离测量,而应该提供稳定、可靠的开关量判断结果,方便直接接入PLC控制系统。
十、总结:从传统接近开关到智能毫米波接近传感器
传统接近传感器已经能够解决大量常规工业检测问题,但在高粉尘、水蒸气、高温、深色物体、粉末散料和隔离检测等特殊应用中,仍然存在一定局限。
毫米波雷达接近传感器利用电磁波传播和反射原理,实现非接触式距离检测。它不依赖可见光,可以检测不同颜色的目标物,能够测量粉末和散料表面的位置,并且在适当条件下穿过非金属隔离窗口。
其价值不仅在于替代传统接近开关,更在于解决传统传感器不容易处理的检测问题。
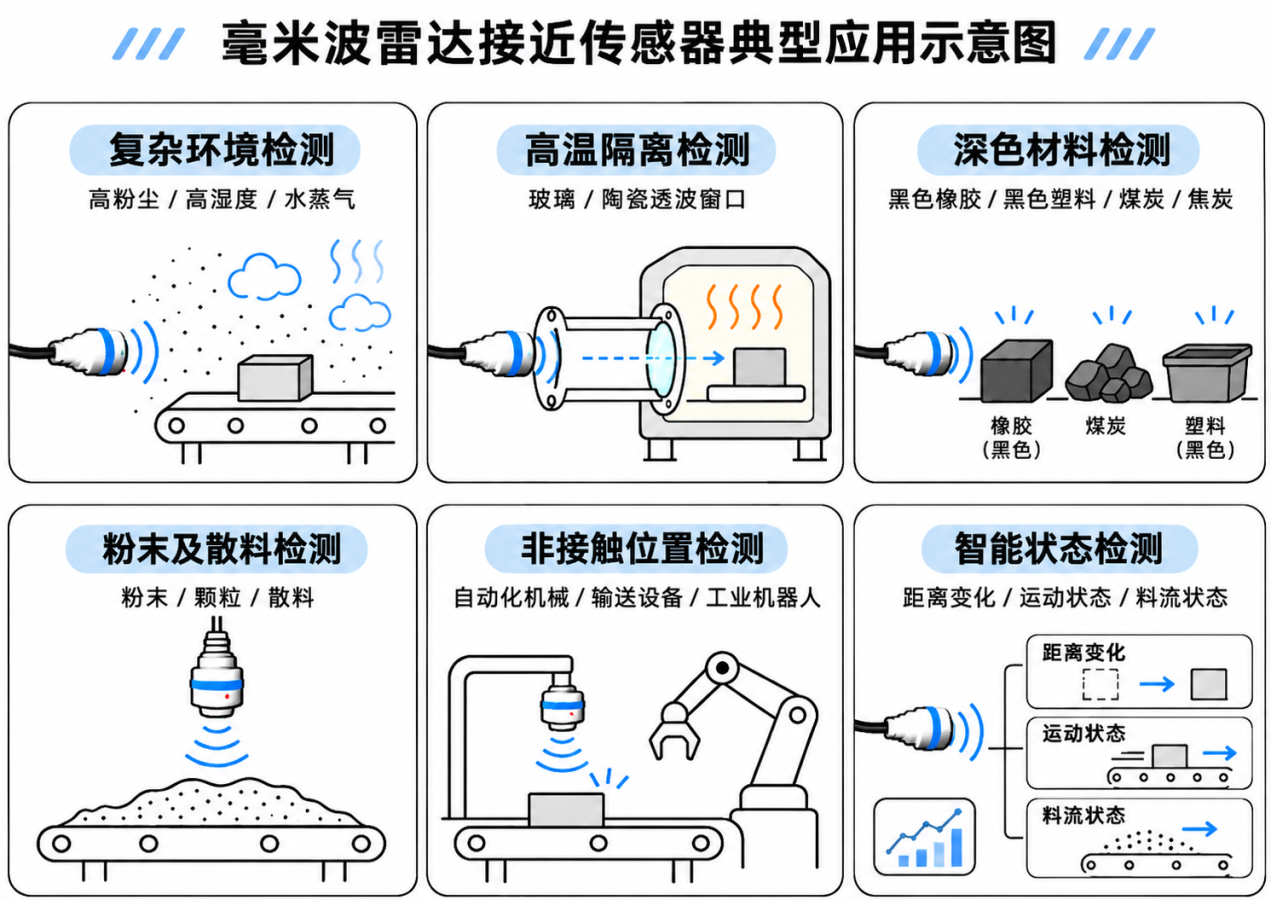
未来,毫米波雷达接近传感器值得重点关注的六类应用方向是:
复杂环境检测: 高粉尘、高湿度及水蒸气环境。
高温隔离检测: 通过玻璃、陶瓷等透波窗口检测高温区域内部目标。
深色材料检测: 黑色橡胶、黑色塑料、煤炭、焦炭等低光学反射率目标。
粉末及散料检测: 正极材料粉末、矿粉、水泥粉、塑料颗粒及粮食等。
非接触位置检测: 自动化机械、输送设备及工业机器人。
智能状态检测: 从简单的有无判断扩展到距离变化、运动状态及物料流动状态判断。
毫米波雷达接近传感器的真正价值,不是简单替代传统接近开关,而是在传统传感器难以稳定工作的复杂工业环境中,提供一种新的非接触式检测手段。